


Système de structure automatique de portique
NT was founded in 2009, we are committed to providing customers with internationally advanced technology and localized services. We have gradually developed from a trading company to a comprehensive company that integrates trade, manufacturing, integration, transformation, and parts processing services.Our machine tool business provides vertical machining centers, horizontal machining centers, and gantry machines. Our automation system L'activité intègre des portiques, des unités de manipulation de pièces, (DE) robots de palettisation, robots de piste au sol, convoyeurs, AGV / AMR et autres systèmes d'automatisation .
Pourquoi nous choisir
Assurance qualité
NT s'engage à apporter des technologies de fabrication avancées aux utilisateurs et à fournir des produits et services fiables . sur plusieurs aspects de la R&D et de la fabrication du système de machine-outils et d'automatisation, de réorganisation et de modernisation de la ligne de production, du service de gestion de l'outillage et du service d'externalisation de la maintenance, NT a fourni des solutions intégrées avec une expertise pour nos clients précieux .
Services personnalisés
Nous avons une compréhension approfondie de vos besoins de production et de votre flux de processus, saisissons avec précision vos attentes de production par le biais d'inspections sur place ou de communication à distance, et adaptez le plan de configuration de la machine-outils le plus optimisé pour vous . répondez rapidement à votre demande de demande et fournissez des plans de prix transparents et raisonnables . et fournissez des plans de prix transparents et raisonnables . et vous fournissez des plans de prix transparents et raisonnables . et fournissant
Application de produit
Nos centres d'usinage jouent un rôle important dans l'automobile, l'aérospatiale, le rail à grande vitesse et les nouvelles industries énergétiques . Dans le domaine de la réoutillage et de la modernisation des lignes de production, nous avons servi les clients Auto OEM les plus célèbres en Chine .
Solution à guichet
Fournir une formation technique complète et de maintenance pour vous assurer que les opérateurs peuvent démarrer rapidement . en même temps, configurez une hotline de service client 24- pour répondre à toutes les questions que vous rencontrez lors d'une utilisation à tout moment .



Ganterie et manipulation des pièces
Dans certaines tâches de traitement complexes ou spéciales, des outils auxiliaires tels que des fourchettes peuvent être nécessaires pour aider à la retournement, au mouvement ou au positionnement des pièces pour améliorer l'efficacité du traitement et la précision .
Robot de portique de voyage aérien
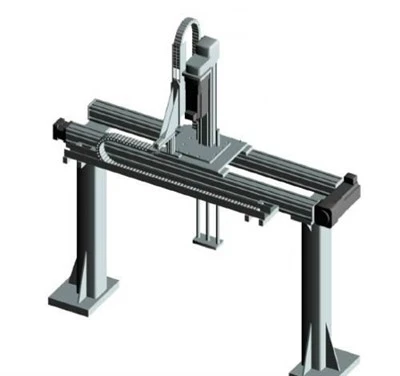
Gantry Robot est un équipement d'automatisation largement utilisé dans la production de masse et le traitement sur les lignes de production d'automatisation industrielle .
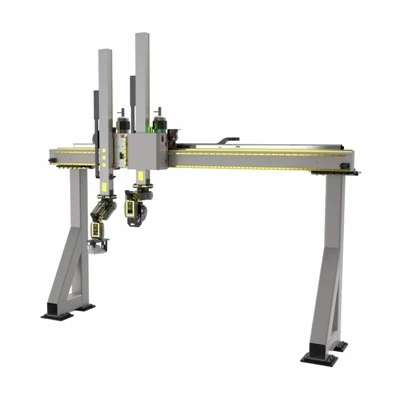
Portique de rouleau à faisceau à double vertical
Le bras de robot installé sur la croix est un composant clé pour effectuer des tâches spécifiques . Il peut effectuer des actions télescopiques, rotation et autres au besoin pour effectuer des opérations telles que la saisie, la manipulation et le traitement .
Portique à rouleaux à faisceau vertical unique
Les robots de colonne Truss / Gantery sont des outils importants dans le domaine de l'automatisation industrielle . Ce sont des robots de coordonnées rectangulaires qui peuvent se déplacer précisément le long des axes x, y et z dans un espace tridimensionnel pour effectuer diverses tâches complexes .
Bras de robot de portique
Le manipulateur de la ferme de portiques peut compléter rapidement et avec précision la manipulation et le fonctionnement des matériaux, améliorant considérablement l'efficacité de la production et la qualité du produit .
Avantages du système de structure automatique de portique
Capacité de charge utile:Les robots de gantry sont connus pour leur capacité de charge utile . Ils ont d'énormes structures métalliques offrant une grande résistance mécanique .
Vitesse:La vitesse dépend généralement de la taille et de la mécanique du robot de portique . Cela dépend principalement des moteurs utilisés et de la charge utile pour déterminer à quelle vitesse ils peuvent aller . La charge utile élevée exige un rapport élevé et des composants lourds qui limite la vitesse du robot . et les composants lourds qui limite la vitesse du robot . et
Atteindre:Avec une portée inégalée par rapport aux autres types de robots, les robots de portique brillent dans cette zone . est nécessaire dans les grands entrepôts et les applications de stockage où l'espace disponible pour la construction est grand et un robot de portique est la meilleure solution pour un tel entrepôt .
Dextérité:Les robots de gantry ont des limitations, lorsque la zone d'application nécessite un mouvement flexible ., ils sont généralement réservés aux tâches où ils peuvent se déplacer sur le haut de la pièce, tomber, exécuter une fonction, remonter et passer à sa position suivante .
Taille:Étant l'un des plus grands types de robots, même à leur plus petit niveau de mise en œuvre, les robots de portique peuvent fonctionner sur toute la longueur d'un plancher d'usine .
|
Distance du rail: |
5m |
|
Longueur du rail: |
18m |
|
Dimensions de la poutre en boîte: |
300-1200 mm (largeur), 300-1200 mm (hauteur), 2000-15000 mm (longueur) |
|
Vitesse de soudage: |
300-1500 mm / min |
|
Vitesse de traversée: |
3000 mm / min |
|
Position de soudage: |
Soudage en forme de bateau |
|
Taille du fil de soudage: |
3.2-5 mm |
|
Spécifications de la bobine de fil: |
25-250 kg |
|
Conduire: |
promenade bilatérale |
|
Contrôle: |
Convertisseur de fréquence CA, contrôle de vitesse sans étape |
|
Alimentation: |
AC 380V 50Hz 3phases |
|
Alimentation de soudage à l'arc submergé: |
Soudeur de l'onduleur ZMDE 1250 (2 articles) |
|
Câble: |
Câble de 95 mètres carrés |
|
Hauteur du web |
200-1500 mm |
|
Épaisseur de toile |
6-32 mm |
|
Largeur de la bride |
200-800 mm |
|
Épaisseur de bride |
6-40 mm |
|
Longueur de pièce |
4000-15000 mm |
|
Jauge de portique |
4000 mm |
|
Vitesse de soudage |
400-900 mm / min |
|
Méthode de soudage |
Soudage en forme de bateau |
|
Capacité recyclée |
2 x 100kvg |
Structure de portique
La structure de portique est le cadre qui prend en charge le bras du robot et le module effecteur final . Il se compose de deux poutres parallèles qui se déplacent le long des axes x et y et une colonne verticale qui se déplace le long de l'axe z . la structure doit être rigide et stable pour assurer la précision et la répétition des mouvements du robot .
La structure de portique peut être faite de différents matériaux, y compris l'aluminium, l'acier et la fibre de carbone, en fonction des exigences d'application . Le matériau utilisé doit être suffisamment fort pour supporter le poids du bras du robot et l'effecteur final tout en étant léger pour réduire le poids global de la portique .
Bras de robot
Le bras du robot fait partie du portique qui contient l'effecteur final et se déplace le long des axes x, y et z . La conception et les spécifications du bras du robot dépendent des exigences de l'application, telles que la portée, la capacité de charge utile et la vitesse .
Le bras de robot peut être équipé de différents types d'effecteurs finaux, tels que des pinces, des tasses de ventouses et des pistolets de soudage, pour effectuer des tâches spécifiques .


Effecteur final
L'effecteur final est l'outil ou le périphérique qui est attaché au bras de robot pour effectuer une tâche spécifique . L'effecteur final peut être une pince, une tasse d'aspiration, un pistolet de soudage, un outil de coupe ou tout autre appareil qui peut manipuler la pièce ou le matériau traité .
L'effecteur final doit être conçu pour correspondre aux exigences de l'application, telles que la forme et la taille de la pièce, le poids et le matériau traité . La conception de l'effecteur final peut également avoir un impact sur la précision et la répétabilité globales des mouvements du robot .
Système d'entraînement
Le système d'entraînement se compose de moteurs et d'actionneurs qui contrôlent le mouvement de la structure de portique et du bras robot . en fonction des exigences d'application, le système d'entraînement peut être hydraulique, pneumatique ou électrique .
Les spécifications du système d'entraînement dépendent des exigences de l'application, telles que la vitesse, le couple et la précision . Le système d'entraînement doit également être conçu pour fonctionner avec le système de contrôle pour obtenir des mouvements précis et précis .
Système de contrôle
Le système de contrôle est le cerveau du portique de robot, responsable du contrôle du mouvement de la structure de portique et du bras du robot .
Le logiciel du système de contrôle doit être programmé pour correspondre aux exigences de l'application, telles que le profil de mouvement, les taux d'accélération et de décélération, et la planification du chemin . Le système de contrôle doit également s'intégrer à d'autres capteurs et équipements pour réaliser des mouvements précis et précis .
Comment personnaliser le système de structure automatique de portique
Concept:Commencez par un dessin simple sur un article, un croquis PowerPoint, une disposition de CAO rugueuse ou téléchargez le modèle CAO du système de portique préconfiguré de Tolomating . ensuite, commencez à construire vos paramètres de conception: à quelle vitesse doit-il être, quel poids porte-t-il et à quelle fréquence se déplace? Quel est votre budget? Est-ce qu'il s'inscrit dans les spécifications d'une solution pré-ingénierie ou peut-elle être construite avec des modifications? Une fois que vous comprenez certains paramètres de base et objectifs de performance, c'est le moment idéal pour demander une consultation de conception virtuelle avec l'un de nos ingénieurs .
Conception:D'après ce que nous avons appris dans la phrase concept, nous concevons une mise en page plus sophistiquée qui inclut les composants requis pour répondre aux paramètres spécifiés . Nous examinons la taille et la configuration (système cartésien ou système de portique), mouvement (vitesses, temps de cycle, précision, répétabilité, habile); espace (enveloppe de travail, longueur de course, préoccupations environnementales); et charge (poids, dimensions de charge, forces, centre de gravité) .
With this information, we recommend the type of system and assemble the components in 3D drawings. In addition to actuators, the detailed design can include cable track and tray, transition plates, base plates, jack-shaft and couplers, framing, and end-of-arm tooling.
Finaliser: La conception est présentée aux ingénieurs du client, puis nous coordonnons les discussions sur toutes les modifications requises . en fonction de ces discussions et des dessins marqués, la conception finale est modifiée en fonction de votre entrée .
|
Taille de l'emballage |
3000.00cm * 3000.00cm * 300,00 cm |
|
Poids brut |
8000.000kg |
|
Délai de mise en œuvre |
30 jours (1 - 1 pièces) À négocier (> 1 pièces) |
Autres services
Conditions de paiement
TT, 50% de paiement à l'avance (contrat en vigueur lors de la réception du paiement), 45% de paiement de pré-navire,
Paiement d'acceptation de 5% (dans les 10 jours suivant l'installation sur place et l'utilisation réelle des marchandises)
Fourniture de pièces de rechange
Il existe une bibliothèque de pièces de rechange complète pour assurer la fourniture rapide de pièces de rechange d'origine pour résoudre vos inquiétudes .
Service après-vente
L'équipe professionnelle après-vente est responsable de l'installation, de la mise en service et de l'acceptation de la machine-outil pour s'assurer que l'équipement est mis en production en meilleure condition .
Certifications


FAQ
En tant que l'un des fabricants et fournisseurs de système de structure automatique les plus professionnels en Chine, nous sommes présentés par des produits de qualité et un bon prix ., veuillez être assuré d'acheter un système de structure automatique de portique personnalisé de notre usine .
Robot de portique de voyage aérien